درایو Yaskawa V1000 به عنوان یکی از محبوبترین اینورترها در صنعت، به دلیل انعطافپذیری و قابلیتهای بینظیرش، برای کاربردهای متنوعی از پمپ و فن گرفته تا نوار نقاله و جرثقیل ایدهآل است. اگر به دنبال بهینهسازی عملکرد سیستمهای خود هستید، این راهنما به شما کمک میکند تا با تمامی جنبههای این درایو Yaskawa V1000 آشنا شوید و تنظیمات آن را به بهترین شکل ممکن انجام دهید. برای مشاوره تخصصی و خرید درایو Yaskawa V1000، با الکترومارکت تماس بگیرید.
مدلها و کاربردهای درایو Yaskawa V1000
درایو Yaskawa V1000 در سه مدل اصلی عرضه میشود:
تکفاز 200 ولت: با توان 100 وات تا 400 وات.
سه فاز 200 ولت: با توان 100 وات تا 15 کیلووات.
سه فاز 400 ولت: با توان 200 وات تا 15 کیلووات.
این درایوها عمدتاً در حالت “حلقه باز” (Loop Open) کار میکنند و با هر دو نوع موتور آسنکرون و سنکرون سازگارند. از کاربردهای رایج آنها میتوان به موارد زیر اشاره کرد:
کنترل پمپ و فن
سیستمهای نوار نقاله و کمپرسور
بالابرها و قلابهای جرثقیل
برای درک عمیقتر کاربردهای اینورترها و انتخاب بهترین گزینه برای نیازهای شما، پیشنهاد میکنیم مقاله راهنمای انتخاب اینورتر مناسب را در وبلاگ الکترومارکت مطالعه کنید.
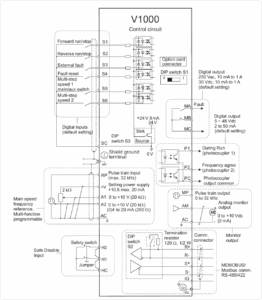
دیاگرام Yaskawa V1000
نگاهی به سختافزار درایو Yaskawa V1000
درایو Yaskawa V1000 با مجموعهای از ورودیها و خروجیهای کارآمد، طراحی شده تا حداکثر انعطافپذیری را در کنترل سیستمهای صنعتی ارائه دهد:
6 ورودی دیجیتال (1s تا 6s): برای دریافت فرمانهای مختلف.
1 ورودی قطار پالس: جهت اندازهگیری دقیق سرعت (مانند اتصال به انکودر).
2 ورودی آنالوگ: برای سیگنالهای کنترلی آنالوگ.
1 خروجی رلهای و 2 خروجی دیجیتال ترانزیستوری کلکتور باز: برای کنترل دستگاههای خارجی.
1 خروجی آنالوگ و 1 خروجی قطار پالس: جهت مانیتورینگ و فیدبک.
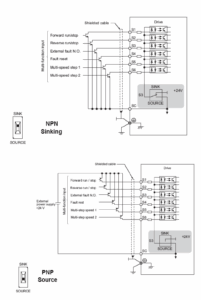
نکته مهم: دو ورودی 1H و 2H برای قطع اضطراری ارتباط موتور با IGBT تعبیه شدهاند. اگر از این قابلیت استفاده نمیکنید، حتماً 1H و 2H را به HC جمپر کنید تا IGBT فعال شود.
دیاگرام Yaskawa V1000ورودی RP (قطار پالس ورودی) نیز قابلیتهای ویژهای دارد؛ مثلاً میتوانید آن را به یک انکودر ساده متصل کنید (با تنظیم H6-01=03) تا به عنوان فیدبک سرعت موتور عمل کند.
کیپد Yaskawa V1000
کار با کیپد درایو Yaskawa V1000
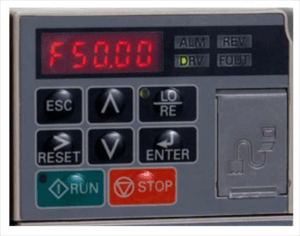
صفحه کلید درایو Yaskawa V1000 شامل یک نمایشگر LED پنج رقمی، هشت کلید کنترلی و چهار چراغ LED کوچک است. کلیدهای Run و Stop برای راهاندازی و توقف موتور به صورت مستقیم از روی کیپد استفاده میشوند.
در ادامه، عملکرد سایر کلیدها را مشاهده میکنید:
کلید
عملکرد
Reset
برای ریست کردن خطاها؛ در حین تنظیم پارامترها، برای حرکت کرسر به سمت راست.
Lo/RE
انتخاب بین حالت Local (کنترل از طریق کیپد) یا Remote (کنترل از طریق ترمینالهای درایو).
∧ (جهت بالا)
حرکت بین پارامترها و افزایش مقادیر.
∨ (جهت پایین)
حرکت بین پارامترها و کاهش مقادیر.
Enter
انتخاب حالت، انتخاب پارامتر و ذخیره تغییرات.
Esc
بازگشت به منوی قبلی.
نحوه ناوبری در منوها:
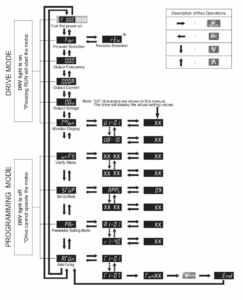
پس از روشن شدن درایو، نمایشگر 0.00F را نشان میدهد. با استفاده از کلیدهای ∧ یا ∨ میتوانید در منوهای مختلف حرکت کنید:
FOR/REV: جهت چرخش موتور را نمایش میدهد.
فرکانس خروجی/0.00: فرکانس فعلی خروجی (در حال کار) یا صفر (در حالت توقف).
جریان خروجی: جریان مصرفی موتور.
ولتاژ خروجی: ولتاژ اعمال شده به موتور.
Mon: ورود به منوی Monitor برای مشاهده پارامترهای 1-01U تا 8-10U (شامل مقادیر متغیرها، تاریخچه خطاها و اطلاعات درایو).
Verify: نمایش پارامترهایی که مقادیرشان با تنظیمات پیشفرض کارخانه تفاوت دارند.
Setup: دسترسی به تنظیمات سریع برای راهاندازی.
PAr (Parameter): دسترسی کامل به تمامی پارامترهای تنظیمی درایو Yaskawa V1000.
ATun (Autotune): ورود به منوی اتوتیون موتور.
توجه داشته باشید: ویرایش پارامترها در منوهای Verify، Setup، Parameter و Autotune تنها زمانی امکانپذیر است که درایو متوقف باشد. اما میتوانید مقادیر Monitor (ولتاژ، جریان، فرکانس و…) را حتی در حین کار درایو نیز مشاهده کنید.
بازگشت به تنظیمات کارخانه در درایو Yaskawa V1000
برای بازگرداندن درایو Yaskawa V1000 به تنظیمات اولیه کارخانه، مراحل زیر را دنبال کنید:
وارد منوی PAr (Parameter) شوید.
پارامتر 1-03A را انتخاب و Enter کنید.
مقدار پیشفرض این پارامتر صفر است. عدد 2220 را وارد کرده و کلید Enter را فشار دهید.
پس از تکمیل فرآیند، تمامی پارامترها به مقادیر کارخانهای باز میگردند و مقدار 1-03A مجدداً به صفر تغییر میکند.
گروهبندی پارامترها در درایو Yaskawa V1000
یاسکاوا برای سهولت دسترسی، پارامترهای درایو Yaskawa V1000 را در گروههای مشخصی دستهبندی کرده است. در جدول زیر، نام و کاربرد هر گروه را مشاهده میکنید:
گروه پارامتر
توضیح گروه
A1
انتخاب روش کنترلی، نوع کاربرد، سطح دسترسی و پسورد درایو.
2A
تنظیم پارامترهای کاربری (User).
1b
تنظیم مرجع فرمان، مرجع سرعت، روش توقف و عملکردهای Local/Remote.
2b
تنظیمات مربوط به ترمز DC.
3b
تنظیمات مربوط به تابع Speed Search (جستجو و ردیابی سرعت).
4b
تنظیمات تایمرها.
5b
پارامترهای مربوط به کنترلکننده PID.
6b
فرکانس و مدت زمان حالت Dwell.
8b
تنظیمات مربوط به صرفهجویی در مصرف انرژی.
1c
تنظیم شتاب مثبت (Acc) و شتاب منفی (Dec).
2c
پارامترهای مرتبط با منحنی S-Curve.
3c
جبران لغزش موتور.
4c
جبران گشتاور موتور.
6c
تنظیمات فرکانس کریر (Carrier Frequency).
1d
تنظیم سرعتهای پلهای (Multi-step speeds).
2d
محدود کردن حداکثر و حداقل سرعت.
3d
تنظیم فرکانسهای Jump (برای جلوگیری از رزونانس).
4d
Hold کردن فرکانسهای درایو.
7d
تنظیم فرکانسهای Offset.
1E
الگوی منحنی F/V برای موتور 1.
2E
پارامترهای فنی موتور 1.
5E
تنظیمات مربوط به موتورهای سنکرون.
6F
پارامترهای کارت توسعه ارتباط سریال 1.
7F
پارامترهای کارت توسعه ارتباط سریال 2.
1H
تعریف عملکرد ورودیهای دیجیتال.
2H
تعریف عملکرد خروجیهای دیجیتال.
3H
تعریف عملکرد ورودیهای آنالوگ.
4H
تعریف عملکرد خروجیهای آنالوگ.
5H
پارامترهای ارتباط Modbus.
6H
تعریف ورودی و خروجیهای قطار پالس.
1L
پارامترهای حفاظت درایو و موتور.
2L
عملکرد درایو در زمان قطع لحظهای برق ورودی.
3L
پارامترهای مرتبط با Prevention Stall.
4L
پارامترهای تشخیص سرعت.
5L
ریست اتوماتیک خطاها.
6L
تشخیص اضافه گشتاور.
8L
حفاظت سختافزار.
n1
Hunting Prevention (جلوگیری از لرزش).
3n
ترمز با لغزش زیاد.
1O
پارامترهای صفحه نمایش.
2O
فعال/غیرفعال کردن کلیدهای صفحه کلید.
3O
پارامترهای مربوط به کپی کردن پارامترها.
1U
نمایش وضعیت ترمینالها، ولتاژ، جریان، سرعت و…
2U
نمایش وضعیت درایو در زمان آخرین فالت.
3U
تاریخچه فالتهای درایو.
4U
نمایش وضعیت کارکرد درایو و فن.
5U
نمایش وضعیت مقادیر PID.
برای اطلاعات بیشتر در مورد هر یک از این پارامترها و نحوه تنظیم آنها، میتوانید به مقالات تخصصیتر در وبلاگ الکترومارکت مراجعه نمایید.
انتخاب کاربرد در درایو Yaskawa V1000
درایو Yaskawa V1000 به شما اجازه میدهد تا کاربرد خاص خود (مانند پمپ، فن، جرثقیل و…) را از طریق پارامتر 1-06A انتخاب کنید. با این کار، چندین پارامتر دیگر به صورت خودکار برای آن کاربرد بهینه میشوند.
گزینه ها
پارامتر
00= کاربرد عمومی
A1-06
01= پمپ تأمین آب
02= نوار نقاله
03= فن دمنده هوا
04= فن سیستم HVAC
05= کمپرسور
06= قلاب جرثقیل – بالابر
07= حرکت طولی یا عرضی جرثقیل
08= نوار نقاله 2
15= تنظیمات اختیاری
به عنوان مثال، اگر پارامتر 1-06A را روی 03= فن دمنده تنظیم کنید، نرمافزار “Yaskawa Drive Wizard” به صورت خودکار مقادیر پارامترهای 1-04b، 6-01c، 1-07E، 1-08E و 2-01L را تغییر میدهد. انتخاب 06= قلاب جرثقیل و بالابر نیز تغییرات بیشتری را اعمال میکند، از جمله تغییر پارامتر 1-02A از حالت F/V به کنترل برداری حلقه باز. برای دریافت مشاوره تخصصی در انتخاب و تنظیم درایو Yaskawa V1000 برای کاربردهای خاص، میتوانید با کارشناسان الکترومارکت تماس بگیرید.
روشهای کنترلی در درایو Yaskawa V1000
پارامتر 1-02A نوع روش کنترلی درایو Yaskawa V1000 را تعیین میکند:
روش F/V: (فرکانس به ولتاژ) – الگوی منحنی در گروه 1E تنظیم میشود. مناسب برای پمپ، فن، کمپرسور، و کاربردهایی که چندین موتور به صورت موازی به یک درایو متصل هستند.
روش کنترل برداری حلقه باز (Vector Control): مناسب برای بالابر و قلاب جرثقیل.
روش کنترل برداری حلقه باز برای موتور PM سنکرون: برای موتورهای سنکرون با روتور آهنربای دائمی.
پارامترهای گروه A
پارامتر
توضیح پارامتر
1-01A
تعیین سطح دسترسی به پارامترهای درایو.
1-02A
انتخاب روش کنترلی درایو.
1-03A
بازگشت به تنظیمات کارخانه.
1-04A
پسورد درایو در اینجا ثبت میشود.
1-05A
وارد کردن پسورد.
1-06A
انتخاب نوع کاربرد درایو.
A2-01 تا A2-32
پارامترهای کاربری (User Parameters).
پارامترهای گروه 1b
این گروه به تنظیم مرجع فرمان، مرجع سرعت، روش توقف موتور، و عملکرد Local/Remote میپردازد.
پارامتر
توضیح پارامتر
1-01b
مرجع تعیین سرعت (اول).
1-02b
مرجع فرمان درایو (اول).
1-03b
روش توقف موتور.
1-04b
فعال یا غیرفعال کردن حرکت در جهت معکوس.
1-08b
فعال یا غیرفعال کردن فرمان در زمان پارامتردهی.
1-14b
انتخاب چرخش فازها.
1-15b
مرجع تعیین سرعت در حالت Local (دوم).
1-16b
مرجع فرمان درایو در حالت Local (دوم).
1-17b
فعال یا غیرفعال بودن حرکت موتور پس از قطع و وصل برق.
مرجع تعیین سرعت 1
پارامتر 1-01b چگونگی تعیین سرعت درایو را مشخص میکند:
گزینه
پارامتر b1-01
0= سرعتهای حافظه
استفاده از سرعتهای تنظیم شده در پارامترهای 1-01d تا 1-17d (سرعتهای پلهای).
1= ورودیهای آنالوگ
تعیین سرعت با ورودیهای آنالوگ 1A یا 2A.
2= ارتباط سریال
تعیین سرعت از طریق ارتباط سریال Memobus.
3= برد توسعه
تعیین سرعت از طریق برد توسعه.
4= ورودی قطار پالس
تعیین سرعت از طریق ورودی قطار پالس ترمینال RP.
اگر 1-01b را روی صفر تنظیم کنید، سرعت از طریق ورودیهای دیجیتال (که به عنوان Multi-step Speed Reference تنظیم شدهاند) انتخاب میشود. 16 سرعت از 1-01d تا 1-16d و یک سرعت Jog (با 1-17d) قابل انتخاب هستند.
مرجع فرمان درایو
پارامتر 1-02b روش دریافت فرمان حرکت و توقف درایو را تعیین میکند:
گزینه
پارامتر b1-02
0= کلیدهای کیپد
فرمان حرکت و توقف از طریق کلیدهای Run و Stop روی صفحه کلید درایو صادر میشود.
1= ورودیهای دیجیتال
فرمان حرکت از طریق ورودیهای دیجیتال (تنظیم شده برای Forward و Reverse).
2= ارتباط سریال
فرمان حرکت از طریق ارتباط سریال Memobus.
3= کارت توسعه
فرمان حرکت و توقف از طریق کارت توسعه دریافت میشود.
روش توقف موتور
پارامتر 1-03b نحوه توقف موتور را پس از صدور فرمان توقف مشخص میکند:
گزینه
پارامتر b1-03
0= کاهش سرعت
توقف با کاهش سرعت و شتاب منفی.
1= اینرسی بار
توقف بر اساس اینرسی بار (ارتباط درایو با موتور قطع میشود و موتور به دلیل اصطکاک میایستد). مناسب برای فنها.
2= ترمز DC
توقف با تزریق جریان DC به سیمپیچهای موتور.
3= اینرسی زمانبندی شده
توقف بر اساس اینرسی بار و موتور در یک زمان محدود (تعیین شده توسط تایمر).
9= موقعیتیابی ساده
توقف بر اساس موقعیتیابی ساده.
پارامترهای ترمز DC
پارامترهای 2-01b تا 2-04b برای کنترل عملکرد ترمز DC استفاده میشوند. این قابلیت، با تزریق جریان DC به سیمپیچهای موتور در ابتدای حرکت و در انتهای توقف، مانع از حرکت روتور میشود. مدت زمان تزریق باید محدود باشد (معمولاً یک ثانیه در ابتدا و یک ثانیه در انتها کافی است).
پارامتر
توضیح پارامتر
2-01b
فرکانس موتور در زمان توقف برای شروع تزریق DC.
2-02b
مقدار % جریان تزریقی به موتور نسبت به جریان نامی درایو.
2-03b
مدت زمان تزریق جریان DC در ابتدای حرکت.
2-04b
مدت زمان تزریق جریان DC در زمان توقف.
برای فعال کردن ترمز DC، پارامتر 2-03b باید برابر با 2 یا 0 باشد.
پارامترهای Speed Search
گروه 3b شامل پارامترهای مربوط به تابع Speed Search است. این تابع به درایو امکان میدهد تا سرعت موتور را قبل از شروع کار تخمین بزند.
پارامتر
توضیح پارامتر
3-01b
فعال یا غیرفعال کردن تابع Speed Search در زمان استارت.
3-02b
% جریان خروجی درایو (نسبت به جریان نامی) برای پایان جستجو.
3-03b
مدت زمان کاهش سرعت برای تابع Speed Search.
3-05b
مدت زمان تأخیر در شروع تابع، پس از قطع لحظهای برق.
3-06b
ضریب جریان اعمالی به موتور برای شروع تخمین سرعت.
3-10b
ضریب جبران برای سرعت تخمینی.
3-14b
فعال کردن جستجو و ردیابی سرعت در هر دو جهت.
3-17b
% جریان در حالتی که تابع جستجو و ردیابی سرعت، از نو شروع میشود.
3-18b
مدت زمان تابع جستجو و ردیابی سرعت در حالت شروع مجدد.
3-19b
تعداد دفعات شروع مجدد جستجوی سرعت.
3-24b
انتخاب روش جستجو و ردیابی سرعت.
3-25b
مدت وقفه بین جستجوهای تکراری.
پارامترهای کنترل PID
مقادیر مربوط به کنترلکننده PID (تناسبی-انتگرالی-مشتقی) در گروه پارامترهای 5b تنظیم میشوند.
پارامتر
توضیح پارامتر
5-01b
فعال یا غیرفعال کردن کنترل PID.
5-02b
بهره تناسبی (P).
5-03b
مدت زمان انتگرال.
5-04b
محدود کردن حداکثر خروجی انتگرالی.
5-05b
مدت زمان مشتقی.
5-06b
محدود کردن خروجی PID.
5-07b
تنظیم آفست برای PID.
5-08b
ثابت زمانی فیلتر خروجی PID.
5-09b
تعیین پلاریته برای خروجی PID.
5-10b
ضریب برای خروجی PID.
5-11b
عملکرد درایو در برابر خروجی PID با پلاریته معکوس.
5-12b
عملکرد درایو در زمانی که سیگنال فیدبک از بین میرود.
5-13b
مقدار سطح فیدبک برای تشخیص گم شدن فیدبک.
5-14b
مدت زمان تأخیر پس از گم شدن سیگنال فیدبک.
5-15b
فرکانس شروع تابع Sleep (برای پمپهای آب).
5-16b
مدت زمان تأخیر برای تابع Sleep.
5-17b
اعمال شتاب مثبت و منفی برای PID.
5-18b
فعال یا غیرفعال کردن یک مقدار به عنوان Set Point.
b5-19
مقدار Set Point برای PID.
5-20b
انتخاب واحد برای مقدار Set Point.
5-34b
محدود کردن حداقل خروجی PID.
5-35b
محدود کردن مقدار ورودی برای PID.
5-36b
تعیین سطح حداکثری برای فیدبک PID.
5-37b
تعیین مدت زمان برای حداکثر فیدبک PID.
5-38b
نوع نمایش مقدار Set Point.
5-39b
تعداد ارقام برای نمایش Set Point.
تابع Dwell در درایو Yaskawa V1000
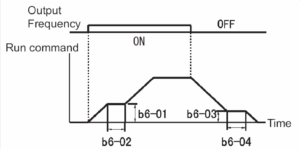
پارامترهای گروه 6b برای تنظیم تابع Dwell به کار میروند. این تابع باعث میشود که درایو در یک فرکانس خاص (که در 6-01b تنظیم میشود) برای مدت زمان 6-02b ثابت بماند، سپس به افزایش یا کاهش سرعت خود ادامه دهد. این پدیده هم در زمان افزایش سرعت و هم در زمان کاهش سرعت اتفاق میافتد.
پارامتر
توضیح پارامتر
6-01b
فرکانس Dwell در زمان افزایش سرعت موتور پس از استارت.
6-02b
مدت زمان باقی ماندن در فرکانس Dwell در استارت.
6-03b
فرکانس Dwell در زمان کاهش سرعت در زمان توقف.
6-04b
مدت زمان باقی ماندن در فرکانس 6-03b در زمان کاهش سرعت.
صرفهجویی در مصرف انرژی با درایو Yaskawa V1000
با پارامترهای گروه 8b میتوانید عملکرد صرفهجویی در مصرف انرژی را در درایو Yaskawa V1000 فعال کنید. به عنوان مثال، در یک فن دمنده، با کاهش ولتاژ خروجی در فرکانس ثابت، میتوانید همان سرعت را با جریان مصرفی کمتر حفظ کنید، که منجر به صرفهجویی در انرژی میشود. الکترومارکت خدمات بهینهسازی مصرف انرژی در سیستمهای صنعتی را نیز ارائه میدهد.
پارامتر
توضیح پارامتر
8-01b
فعال یا غیرفعال کردن صرفهجویی در مصرف انرژی.
8-02b
ضریب صرفهجویی در حالت کنترل برداری.
8-03b
ثابت زمانی فیلتر.
8-04b
ضریب صرفهجویی در حالت F/V.
8-05b
مدت زمان فیلتر تشخیص قدرت و توان.
8-06b
محدود کردن ولتاژ برای جستجوی ولتاژ در حالت F/V.
پارامترهای شتاب در درایو Yaskawa V1000
گروههای 1c و 2c به تنظیم شتاب مثبت (Acceleration) و شتاب منفی (Deceleration) و شکل منحنی شتاب میپردازند. شتاب مثبت به افزایش سرعت و شتاب منفی به کاهش سرعت اشاره دارد.
پارامتر
توضیح پارامتر
1-01C
مدت زمان شتاب مثبت 1.
1-02C
مدت زمان شتاب منفی 1.
1-03C
مدت زمان شتاب مثبت 2.
1-04C
مدت زمان شتاب منفی 2.
1-05C
مدت زمان شتاب مثبت 3 (برای موتور شماره 2).
1-06C
مدت زمان شتاب منفی 3 (برای موتور شماره 2).
1-07C
مدت زمان شتاب مثبت 4 (برای موتور شماره 2).
1-08C
مدت زمان شتاب منفی 4 (برای موتور شماره 2).
1-09C
مدت زمان شتاب منفی برای حالت Stop Fast.
1-10C
انتخاب واحد زمانی برای شتاب.
1-11C
تعیین فرکانسی که در آن، نرخ شتاب 1 و 2، تعویض میگردد.
پارامترهای گروه 2C برای تنظیم منحنی S-Curve استفاده میشوند. منحنیهای S شکل، حرکت نرمتری را نسبت به منحنیهای خطی ارائه میدهند.
پارامتر
توضیح پارامتر
2-01C
نرخ شتاب در ابتدای شتاب مثبت (ثانیه).
2-02C
نرخ شتاب در انتهای شتاب مثبت (ثانیه).
2-03C
نرخ شتاب در ابتدای شتاب منفی (ثانیه).
2-04C
نرخ شتاب در انتهای شتاب منفی (ثانیه).
جبران لغزش در درایو Yaskawa V1000
گروه 3c شامل پارامترهای جبران لغزش موتور است. در موتورهای آسنکرون، با افزایش بار، لغزش موتور (اختلاف بین سرعت روتور و سرعت میدان گردان استاتور) افزایش مییابد. این پارامترها به جبران این لغزش کمک میکنند.
پارامتر
توضیح پارامتر
3-01C
درصد فرکانس خروجی که به عنوان جبران لغزش به کار میرود.
3-02C
تأخیر زمانی برای عملکرد جبران لغزش.
3-03C
محدود کردن جبران لغزش.
3-04C
فعال کردن جبران لغزش در حالت ژنراتوری.
3-05C
محدود کردن ولتاژ خروجی برای جبران لغزش.
جبران گشتاور در درایو Yaskawa V1000
با پارامترهای گروه 4c میتوان گشتاور موتور را جبران کرد. افزایش ولتاژ در منحنی F/V باعث افزایش جریان و گشتاور موتور میشود. این قابلیت در کاربردهایی که نیاز به گشتاور راهاندازی بالا دارند یا در مواقعی که به دلیل کابلکشی طولانی افت ولتاژ داریم، مفید است.
پارامتر
توضیح پارامتر
4-01C
ضریب جبران گشتاور.
4-02C
تأخیر زمانی برای جبران گشتاور (تأخیر 1).
4-03C
% جبران گشتاور در حالت استارت راستگرد.
4-04C
% جبران گشتاور در حالت استارت چپگرد.
4-05C
ثابت زمانی فیلتر جبران گشتاور.
4-06C
تأخیر زمانی برای جبران گشتاور (تأخیر 2).
عملکرد ASR
ASR یا کنترل سرعت اتوماتیک، در گروه 5c قابل تنظیم است. این عملکرد زمانی استفاده میشود که از یکی از ورودیهای دیجیتال به عنوان فیدبک سرعت انکودر در حالت F/V استفاده میکنید (مثلاً با تنظیم H6-01=03).
پارامتر
توضیح پارامتر
5-01C
ضریب 1 تناسبی ASR.
5-02C
مدت زمان انتگرال 1 برای ASR.
5-03C
ضریب 2 تناسبی ASR.
5-04C
مدت زمان انتگرال 2 برای ASR.
5-05C
محدود کردن حداکثر ASR.
فرکانس سوئیچینگ IGBT در درایو Yaskawa V1000
پارامترهای گروه 6C برای تنظیم فرکانس کریر (Carrier Frequency) به کار میروند. این فرکانس، سرعت کلیدزنی IGBTها را کنترل میکند. انتخاب فرکانس بالا میتواند منجر به داغ شدن IGBTها و انتخاب فرکانس پایین باعث نویز موتور شود. به طور معمول، برای درایوهای کمقدرت 10KHz و برای درایوهای بزرگتر 5KHz توصیه میشود. برای تهیه انواع قطعات الکترونیک صنعتی، از جمله IGBT، به بخش محصولات در الکترومارکت مراجعه کنید.
پارامتر
توضیح پارامتر
6-01C
انتخاب بین دو حالت Normal و Heavy Duty.
6-02C
انتخاب فرکانس کریر.
6-03C
حد بالای فرکانس کریر.
6-04C
حد پایین فرکانس کریر.
6-05C
بهره تناسبی برای فرکانس کریر.
سرعتهای پلهای در درایو Yaskawa V1000
پارامترهای گروه 1d برای تعریف 17 فرکانس کاری درایو (سرعتهای پلهای) استفاده میشوند. 1-17d فرکانس Jog است و 16 فرکانس دیگر (1-01d تا 1-16d) توسط 4 ورودی دیجیتال (که در بخش 1H به عنوان Reference Stop-Multi تعریف شدهاند) قابل انتخاب هستند.
پارامتر
توضیح پارامتر
1-01d
فرکانس 1
1-02d
فرکانس 2
1-03d
فرکانس 3
1-04d
فرکانس 4
1-05d
فرکانس 5
1-06d
فرکانس 6
1-07d
فرکانس 7
1-08d
فرکانس 8
1-09d
فرکانس 9
1-10d
فرکانس 10
1-11d
فرکانس 11
1-12d
فرکانس 12
1-13d
فرکانس 13
1-14d
فرکانس 14
1-15d
فرکانس 15
1-16d
فرکانس 16
d1-17
فرکانس Jog
Multi-step Speed Ref 1
Multi-step Speed Ref 2
Multi-step Speed Ref 3
Multi-step Speed Ref 4
فرکانس انتخابی
0
0
0
0
فرکانس 1
1
0
0
0
فرکانس 2
0
1
0
0
فرکانس 3
1
1
0
0
فرکانس 4
0
0
1
0
فرکانس 5
1
0
1
0
فرکانس 6
0
1
1
0
فرکانس 7
1
1
1
0
فرکانس 8
0
0
0
1
فرکانس 9
1
0
0
1
فرکانس 10
0
1
0
1
فرکانس 11
1
1
0
1
فرکانس 12
0
0
1
1
فرکانس 13
1
0
1
1
فرکانس 14
0
1
1
1
فرکانس 15
1
1
1
1
فرکانس 16
محدود کردن فرکانسها در درایو Yaskawa V1000
پارامترهای گروه 2d برای محدود کردن مقادیر فرکانس درایو به کار میروند. لازم به ذکر است که مقادیر حداقل و حداکثر فرکانس و ولتاژ خروجی اصلی درایو در گروه 1E تنظیم میشوند و پارامترهای 2d نسبتی از این مقادیر اصلی هستند.
پارامتر
توضیح پارامتر
2-01d
% حداکثر فرکانس مرجع نسبت به 1-04E.
2-02d
% حداقل فرکانس مرجع نسبت به 1-04E.
d2-03
% حداقل فرکانس مرجع، هنگامی که یکی از ورودیهای آنالوگ برای تنظیم سرعت استفاده میشود.
فرکانسهای Jump در درایو Yaskawa V1000
برخی ماشینآلات در فرکانسهای خاصی دچار رزونانس یا تشدید میشوند که میتواند به موتور آسیب برساند. فرکانسهای Jump، فرکانسهایی هستند که درایو از آنها اجتناب میکند. هنگامی که درایو به این فرکانسها نزدیک میشود، در یک باند مجاز، سرعت را تغییر میدهد تا رزونانس کاهش یابد (شرط: d3-01 ≥ d3-02 ≥ d3-03).
پارامتر
توضیح پارامتر
3-01d
فرکانس Jump شماره یک.
3-02d
فرکانس Jump شماره دو.
3-03d
فرکانس Jump شماره سه.
3-04d
محدوده باند مجاز برای دور شدن از فرکانس Jump.
پارامترهای موتور در درایو Yaskawa V1000
گروه E به تنظیم منحنی F/V و وارد کردن پارامترهای موتور اختصاص دارد. 1E و 2E برای موتور شماره یک، و 3E و 4E برای موتور شماره دو هستند. درایو Yaskawa V1000 این قابلیت را دارد که به چند موتور مختلف متصل شود (موتورها به صورت جداگانه و با کنتاکتور به خروجی درایو وصل میشوند). انتخاب بین موتورها یا تنظیمات مربوط به آنها توسط یکی از ورودیهای دیجیتال انجام میشود. پارامترهای گروه 5E نیز برای موتورهای سنکرون با روتور آهنربای دائمی (PM) تنظیم میگردند.
تنظیم منحنی F/V
با استفاده از پارامترهای گروه 1E، میتوانید منحنی F/V (فرکانس به ولتاژ) را برای موتور شماره یک تنظیم کنید. شکل این منحنی تأثیر زیادی بر عملکرد و گشتاور خروجی درایو دارد. اگر پارامتر 1-03E را روی F تنظیم کنید، میتوانید منحنی را به صورت دستی تنظیم نمایید.
پارامتر
توضیح پارامتر
1-01E
مقدار ولتاژ ورودی درایو (برق شهر).
1-03E
انتخاب نوع منحنی F/V.
1-04E
ماکسیمم فرکانس خروجی درایو.
1-05E
ماکسیمم ولتاژ خروجی درایو.
1-06E
فرکانس برق ورودی درایو (برق شهر).
1-07E
فرکانس نقطه وسط منحنی F/V.
1-08E
ولتاژ نقطه وسط منحنی F/V.
1-09E
حداقل فرکانس خروجی درایو.
1-10E
حداقل ولتاژ خروجی درایو.
1-11E
فرکانس نقطه وسط شماره 2 در منحنی F/V.
1-12E
ولتاژ نقطه وسط شماره 2 در منحنی F/V.
1-13E
ولتاژ برق ورودی درایو (برق شهر).
نکته: اگر پارامترهای 1-01E تا 1-03E را مقداردهی کنید، نیازی به تنظیم 1-4E تا 1-13E نیست. اما اگر 1-03E روی F تنظیم شود، باید مقادیر 1-04E تا 1-13E را به صورت دستی وارد کنید.
پارامترهای موتور شماره یک (آسنکرون)
پارامترهای موتور آسنکرون شماره یک در گروه 2E قرار دارند. مقادیر 2-01E تا 2-04E را از پلاک موتور بخوانید و وارد کنید. مقادیر 2-05E تا 2-12E توسط فرآیند اتوتیون محاسبه خواهند شد.
پارامتر
توضیح پارامتر
2-01E
جریان نامی موتور (A).
2-02E
لغزش موتور در بار نامی (Hz).
2-03E
جریان موتور در حالت بیباری (A).
2-04E
تعداد قطبهای موتور.
2-05E
مقاومت اهمی استاتور.
2-06E
اندوکتانس نشتی موتور.
2-07E
ضریب اشباع آهن (شماره یک).
2-08E
ضریب اشباع آهن (شماره دو).
2-09E
% تلفات مکانیکی موتور.
2-10E
مقدار تلفات آهنی موتور (W).
2-11E
توان نامی موتور (KW).
2-12E
ضریب اشباع آهن (شماره سه).
پارامترهای موتور PM (Permanent Magnet)
پارامترهای مربوط به موتورهای PM (معروف به موتورهای گیرلس یا سنکرون با روتور آهنربای دائمی) در گروه 5E تنظیم میشوند.
پارامتر
توضیح پارامتر
E5-01
انتخاب یک موتور PM از لیست تولیدات یاسکاوا. برای موتورهای دیگر، کد FFFF را وارد کنید.
5-02E
توان نامی موتور PM.
5-03E
جریان نامی موتور PM.
5-04E
تعداد قطبهای موتور.
5-05E
مقاومت اهمی استاتور.
5-06E
اندوکتانس محور d.
5-07E
اندوکتانس محور q.
5-09E
ثابت ولتاژ القایی 1.
5-24E
ثابت ولتاژ القایی 2.
ورودیهای دیجیتال در درایو Yaskawa V1000
با پارامترهای گروه 1H، عملکرد ورودیهای دیجیتال 1S تا 6S را تعریف میکنید. میتوانید اعدادی بین صفر تا F9 را در پارامترهای 1-01H تا 1-06H وارد کنید که هر یک عملکرد خاصی را به آن ورودی اختصاص میدهند.
پارامتر
توضیح پارامتر
مقدار پیش فرض
1-01H
تعریف عملکرد ورودی دیجیتال 1S
40= راستگرد
1-02H
تعریف عملکرد ورودی دیجیتال 2S
41= چپگرد
1-03H
تعریف عملکرد ورودی دیجیتال 3S
24= فالت خارجی
1-04H
تعریف عملکرد ورودی دیجیتال 4S
14= ریست
H1-05
تعریف عملکرد ورودی دیجیتال S5
3 = Multi Step Speed 1
H1-06
تعریف عملکرد ورودی دیجیتال S6
4 = Multi Step Speed 2
جدول زیر، برخی از مهمترین عملکردها و کدهای متناظر آنها را برای پارامترهای 1H نشان میدهد:
عملکرد
مقدار عددی درون 1H
انتخاب Local یا Remote
1
Multi Step Speed Reference 1
3
Multi Step Speed Reference 2
4
Multi Step Speed Reference 3
5
Multi Step Speed Reference 4
32
انتخاب Jog
6
بدون استفاده
F
راستگرد – حرکت
40
چپگرد – حرکت
41
ریست نمودن فالت
14
انتخاب بین موتور 1 یا 2
16
خروجیهای دیجیتال در درایو Yaskawa V1000
پارامترهای گروه 2H برای تنظیم عملکرد خروجیهای دیجیتال 1P و 2P و همچنین رله خروجی درایو مورد استفاده قرار میگیرند.
پارامتر
توضیح پارامتر
مقدار پیش فرض
H2-01
تعریف عملکرد رله خروجی MA-B-C
E = Fault
2-02H
تعریف عملکرد خروجی ترانزیستوری 1P
0 = Run
2-03H
تعریف عملکرد خروجی ترانزیستوری 2P
2 = رسیدن به یک فرکانس خاص
در جدول زیر، چندین عملکرد مختلف که میتوانید توسط پارامترهای 2H انتخاب کنید، آورده شده است:
عملکرد
مقدار عددی درون 2H
خروجی در زمان Run فعال میگردد
0
خروجی به محض رسیدن به فرکانس صفر، فعال میگردد
1
سرعت درایو، به مقدار نهایی رسیده است.
2
درایو هیچ فالتی ندارد و آماده به کار است
6
درایو دچار فالت شده است.
E
خروجی بدون استفاده است
F
خروجی تایمر
12
موتور شماره 2 انتخاب شده است
C1
درایو فعال شده و موتور آماده حرکت است.
38
ورودیهای آنالوگ در درایو Yaskawa V1000
با استفاده از پارامترهای گروه 3H، عملکرد ورودیهای آنالوگ را در درایو Yaskawa V1000 تنظیم کنید.
پارامتر
توضیح پارامتر
3-01H
تعیین سطح ولتاژ برای ورودی آنالوگ 1A.
3-02H
تعریف عملکرد ورودی آنالوگ 1A.
3-03H
ضریب برای ورودی آنالوگ 1A.
3-04H
مقدار بایاس برای ورودی آنالوگ 1A.
3-09H
تعیین سطح ولتاژ یا جریان ورودی آنالوگ 2A.
3-10H
تعریف عملکرد ورودی آنالوگ 2A.
3-11H
ضریب برای ورودی آنالوگ 2A.
3-12H
مقدار بایاس برای ورودی آنالوگ 2A.
3-13H
ثابت زمانی فیلتر برای ورودی آنالوگ.
در جدول زیر، چند گزینه قابل انتخاب برای پارامترهای 3-02H و 3-10H آورده شده است:
توضیح
مقدار انتخابی برای H3-02 و H3-10
ورودیهای 1A یا 2A به عنوان فیدبک برای کنترلر PID استفاده شود.
B
ورودیهای 1A یا 2A به عنوان Set Point برای کنترلر PID استفاده شود
C
ورودی برای دمای موتور و PTC
E
بدون استفاده
F
خروجیهای آنالوگ در درایو Yaskawa V1000
عملکرد خروجی آنالوگ AM توسط پارامترهای گروه 4H تنظیم میگردد.
پارامتر
توضیح پارامتر
4-01H
متغیری که قرار است توسط این خروجی نشان داده شود را تعیین کنید.
4-02H
ضریب مربوط به خروجی آنالوگ AM.
4-03H
سطح صفر را برای متغیر خروجی تعیین میکند.
نکته: متغیرهای درایو در گروه 1U قرار دارند. به عنوان مثال، اگر میخواهید فرکانس خروجی درایو را توسط خروجی آنالوگ AM نمایش دهید، باید مقدار 102 را در پارامتر 4-01H وارد کنید، زیرا فرکانس خروجی درایو در پارامتر 1-02U قرار دارد.
قطار پالس ورودی و خروجی در درایو Yaskawa V1000
ترمینال RP مربوط به قطار پالس ورودی و ترمینال MP مربوط به قطار پالس خروجی است. از پارامترهای گروه 6H برای تنظیم این دو ورودی و خروجی استفاده میشود.
پارامتر
توضیح پارامتر
H6-01
0= از ورودی قطار پالس برای کنترل سرعت درایو استفاده شود
1= از ورودی قطار پالس RP به عنوان فیدبک PID استفاده شود
2= از ورودی قطار پالس RP به عنوان Set Point PID استفاده شود.
3= از ورودی قطار پالس به عنوان یک انکودر ساده استفاده شود
6-02H
مقیاسبندی ورودی RP قطار پالس.
6-03H
بهره برای ورودی قطار پالس RP.
6-04H
بایاس برای ورودی قطار پالس RP.
6-05H
مدت زمان فیلتر برای ورودی قطار پالس RP.
6-06H
تعریف عملکرد خروجی قطار پالس MP.
6-07H
مقیاسبندی برای خروجی قطار پالس MP.
پارامترهای حفاظتی در درایو Yaskawa V1000
پارامترهای گروه L برای حفاظت موتور و درایو به کار میروند. ایمنی در سیستمهای درایو از اهمیت بالایی برخوردار است. برای تهیه تجهیزات حفاظت الکتریکی، میتوانید به بخش محصولات در الکترومارکت مراجعه کنید.
پارامتر
توضیح پارامتر
1-01L
تعیین نوع موتور و نوع خنک شدن موتور برای خطای اضافه بار حرارتی.
1-02L
مدت زمان عملکرد خطای اضافه بار.
1-03L
تعیین عملکرد درایو پس از اعلام هشدار اضافه حرارت.
1-04L
تعیین عملکرد درایو پس از اعلام خطای اضافه حرارت.
1-05L
مدت زمان فیلتر برای ورودی آنالوگ PTC.
1-13L
فعال یا غیرفعال کردن حفاظت اضافه بار حرارتی در زمان قطع لحظهای برق.
2-01L
عملکرد درایو در زمان قطع لحظهای برق ورودی.
2-02L
مدت زمان مجاز برای قطع لحظهای برق ورودی.
2-04L
مدت زمان لازم برای بازیابی ولتاژ پس از قطع لحظهای برق ورودی.
2-05L
حداقل مقدار ولتاژ باس DC برای اعلام خطای کاهش ولتاژ.
L3-01
فعال یا غیرفعال کردن عملکرد جلوگیری از توقف موتور زیر بار زیاد در زمان شتاب مثبت.
3-02L
% جریان مجاز برای عملکرد Prevention Stall در زمان شتاب مثبت.
3-03L
% حداقل جریان در زمان شتاب مثبت برای جلوگیری از توقف موتور.
3-04L
فعال یا غیرفعال کردن Prevention Stall در زمان شتاب منفی.
3-05L
فعال یا غیرفعال کردن Prevention Stall در زمان کار عادی.
3-06L
% جریان مجاز برای Prevention Stall در حالت کار عادی.
3-11L
فعال یا غیرفعال کردن جلوگیری از ایجاد خطای اضافه ولتاژ.
3-17L
مقدار ولتاژ باس DC دلخواه برای حالت جلوگیری از خطای اضافه ولتاژ.
5-01L
تعداد دفعات ریاستارت اتوماتیک فالت.
5-02L
عملکرد رله خروجی فالت در زمان ریاستارت اتوماتیک.
5-04L
مدت زمان بین وقوع خطا تا ریست شدن اتوماتیک فالت.
5-05L
انتخاب نوع عملکرد ریست اتوماتیک فالت.
7-01L
محدود کردن مقدار گشتاور در جهت راستگرد.
7-02L
محدود کردن مقدار گشتاور در جهت چپگرد.
7-03L
محدود کردن گشتاور در حالت ژنراتوری راستگرد.
7-04L
محدود کردن گشتاور در حالت ژنراتوری چپگرد.
7-06L
ثابت زمانی انتگرالی برای محدود کردن گشتاور.
7-07L
روش محدود کردن گشتاور در زمان شتاب مثبت و منفی.
8-01L
حفاظت مقاومت ترمز داخلی درایو.
8-02L
مقدار اضافه حرارت درایو برای اعلام هشدار.
8-03L
عملکرد درایو در زمان اعلام هشدار اضافه حرارت درایو.
8-05L
حفاظت در برابر قطع فاز ورودی درایو.
8-07L
حفاظت در برابر قطع فاز خروجی درایو.
8-09L
فعال کردن خطای ارت فالت.
8-10L
تعیین نحوه عملکرد فن خنک کننده درایو.
8-11L
مدت زمان وقفه در قطع فن خنک کننده درایو.
8-12L
تعیین دمای هوای محیط بهکارگیری درایو.
8-15L
تعیین عملکرد خطای اضافه بار در سرعت کم.
8-29L
فعال کردن خطای بالانس نبودن جریان خروجی.
8-35L
تعیین نوع نصب درایو در تابلو.
8-38L
فعال کردن کاهش فرکانس کریر در سرعت کم.
8-40L
مدت زمان کاهش فرکانس کریر پس از رسیدن به سرعت عادی.
8-41L
اعلام هشدار در مورد اینکه جریان خروجی درایو از %150 فراتر رفته است.
Hunting Prevention
هنگامی که بار روی موتور کم است، ممکن است موتور دچار لرزش شود. برای کاهش این لرزش، از عملکرد Hunting Prevention استفاده میشود. پارامترهای گروه 1n برای این منظور به کار گرفته میشوند.
پارامتر
توضیح پارامتر
1-01n
فعال یا غیرفعال کردن Hunting Prevention.
1-02n
ضریب برای عملکرد Hunting Prevention.
1-03n
ثابت زمانی.
1-05n
ضریب برای حرکت در جهت معکوس.
پارامترهای صفحه کلید و نمایشگر در درایو Yaskawa V1000
گروههای 1O، 2O، و 4O مربوط به صفحه نمایشگر و صفحه کلید روی درایو هستند.
پارامتر
توضیح پارامتر
O1-02
تعیین پارامتر نمایشی در زمان روشن شدن درایو.
1-03O
واحد اندازهگیری برای مقادیر نمایش داده شده.
1-11O
موقعیت نقطه ممیز در صفحه نمایش.
2-01O
فعال یا غیرفعال کردن کلید Reset/Local روی صفحه کلید.
2-02O
فعال یا غیرفعال کردن کلید Stop روی صفحه کلید.
O2-05
تعیین عملکرد کلید Enter هنگام تنظیم فرکانس از طریق کیپد.
2-06O
عملکرد درایو در مورد حذف صفحه کلید از روی درایو.
O2-07
جهت چرخش موتور هنگام کنترل از طریق صفحه کلید.
2-09O
تعیین منطقه بهکارگیری درایو (برخی پارامترها تغییر میکنند).
اتوتیون موتور در درایو Yaskawa V1000
اتوتیون (Autotune) قابلیتی است که به درایو امکان میدهد پارامترهای خاص موتور را (که روی پلاک موتور موجود نیستند) مانند مقاومت اهمی سیمپیچها، اندوکتانس نشتی، اندوکتانس اصلی و نقاط اشباع در هسته آهنی را محاسبه کند. پارامترهای گروه 1T مربوط به این فرآیند هستند.
پارامتر
توضیح پارامتر
1-00T
انتخاب موتور شماره یک یا دو برای اتوتیون.
1-01T
انتخاب نوع اتوتیون – گردان یا ساکن.
1-02T
توان نامی موتور (KW).
1-03T
ولتاژ نامی موتور (V).
1-04T
جریان نامی موتور (A).
1-05T
فرکانس نامی موتور (Hz).
1-06T
تعداد قطبهای موتور.
1-07T
سرعت نامی موتور (RPM).
1-11T
مقدار تلفات آهنی موتور.
پارامترهای Monitor در درایو Yaskawa V1000
پارامترهای گروه U برای نمایش وضعیتهای مختلف درایو استفاده میشوند:
گروه 1U: نمایش مقادیر متغیرهای داخلی درایو (ولتاژ، جریان، فرکانس، توان و…).
گروه 2U: نمایش وضعیت داخلی درایو در زمان آخرین فالت.
گروه 3U: نگهداری تاریخچه فالتهای رخ داده.
گروه 4U: نمایش کارکرد درایو و سختافزار آن (مفید برای تعمیر و نگهداری).
گروه 5U: مشاهده مقادیر متغیرهای PID.
گروه 6U: نمایش مقادیر متغیرهای کنترلر.
گروه 1U
پارامتر
توضیح پارامتر
1-01U
نمایش فرکانس مرجع.
1-02U
نمایش فرکانس خروجی درایو.
1-03U
نمایش جریان خروجی درایو.
1-04U
نمایش روش کنترلی انتخاب شده برای درایو.
1-05U
نمایش سرعت موتور.
1-06U
نمایش ولتاژ خروجی.
1-07U
نمایش ولتاژ باس DC.
1-08U
نمایش توان خروجی درایو.
1-09U
نمایش مقدار گشتاور مرجع.
1-10U
نمایش وضعیت ترمینالهای ورودی.
1-11U
نمایش وضعیت رله و ترانزیستورهای خروجی.
1-12U
نمایش وضعیت داخلی درایو.
1-13U
نمایش ولتاژ ورودی آنالوگ 1A.
1-14U
نمایش جریان یا ولتاژ آنالوگ ورودی 2A.
1-16U
نمایش فرکانس خروجی پس از استارت نرم.
1-18U
نمایش کد خطای OPE.
1-19U
نمایش کد خطای ارتباط سریال Modbus.
1-24U
نمایش تعداد پالسها ورودی قطار پالس RP.
گروه 2U (آخرین فالت)
پارامتر
توضیح پارامتر
2-01U
فالت درایو در حال حاضر.
2-02U
فالت قبلی درایو.
2-03U
فرکانس مرجع در زمان فالت قبلی.
2-04U
فرکانس خروجی درایو در زمان فالت قبلی.
2-05U
جریان خروجی درایو در زمان فالت قبلی.
2-06U
سرعت موتور در زمان فالت قبلی.
2-07U
ولتاژ خروجی درایو در زمان فالت قبلی.
2-08U
ولتاژ باس DC در زمان فالت قبلی.
2-09U
توان خروجی درایو در زمان فالت قبلی.
2-11U
وضعیت ترمینالهای دیجیتال ورودی در زمان فالت قبلی.
2-12U
وضعیت ترمینالهای دیجیتال خروجی در زمان فالت قبلی.
2-14U
مدت کارکرد درایو در زمان وقوع فالت قبلی.
گروه 3U (تاریخچه فالت)
پارامتر
توضیح پارامتر
3-01U
کد تازهترین فالت – آخرین فالت.
3-02U
کد یکی به آخرین فالت.
3-03U تا 3-10U
کد آخرین هشت فالت پس از 3-02U.
3-11U
کارکرد درایو در زمان آخرین فالت.
3-12U
کارکرد درایو در زمان یکی به آخرین فالت.
3-13U تا 3-20U
کارکرد درایو برای آخرین هشت فالت پس از 3-02U.
گروه 4U (کارکرد درایو)
پارامتر
توضیح پارامتر
4-01U
کل مدت کارکرد درایو.
4-02U
تعداد دفعات کارکرد درایو.
4-03U
مدت کارکرد فن خنک کننده درایو.
4-05U
% عمر خازن.
U4-07
% عمر IGBT.
گروه 5U (مقادیر PID)
پارامتر
توضیح پارامتر
5-01U
نمایش مقدار فیدبک PID.
5-02U
نمایش مقدار ورودی PID.
5-03U
نمایش مقدار خروجی PID.
5-04U
نمایش مقدار Set Point برای PID.
جدول کامل انتخاب مقاومت ترمز برای V1000 (بر اساس دیتاشیت Yaskawa)
جدول زیر بر اساس مشخصات رسمی Yaskawa برای duty cycle 10% (100-second interval) است. برای 3% duty cycle، مقاومتهای کوچکتری موجود است. گشتاور ترمز تقریبی ذکر شده.
مدل درایو (CIMR-V)
HP (200V/400V)
مقاومت اهمی (Ω)
توان نامی (W)
گشتاور ترمز تقریبی (%)
پارت نامبر Yaskawa
VU2A0001BAA
0.125 HP
100
20
20
ERF-100
VU2A0002BAA
0.25 HP
100
20
20
ERF-100
VU2A0004BAA
0.5 HP
100
20
20
ERF-100
VU2A0005BAA
0.75 HP
100
20
20
ERF-100
VU2A0007BAA
1 HP
100
20
20
ERF-100
VU2A0009BAA
1.5 HP
100
40
20
ERF-200
VU2A0011BAA
2 HP
100
40
20
ERF-200
VU2A0013BAA
3 HP
100
40
20
ERF-200
VU2A0015BAA
5 HP
100
80
20
ERF-400
VU2A0018BAA
7.5 HP
100
80
20
ERF-400
VU2A0022BAA
10 HP
100
100
20
ERF-500
VU2A0024BAA
15 HP
100
100
20
ERF-500
VU4A0001BAA
0.5 HP (400V)
200
20
15
ERF-100
VU4A0002BAA
1 HP
200
20
15
ERF-100
VU4A0004BAA
2 HP
200
40
15
ERF-200
VU4A0005BAA
3 HP
200
40
15
ERF-200
VU4A0008BAA
5 HP
200
80
15
ERF-400
VU4A0010BAA
7.5 HP
200
80
15
ERF-400
VU4A0012BAA
10 HP
200
100
15
ERF-500
VU4A0014BAA
15 HP
200
100
15
ERF-500
VU4A0018BAA
20 HP
200
200
15
ERF-1000
VU4A0022BAA
25 HP
200
200
15
ERF-1000
نکته: برای مدلهای خاص یا duty cycle متفاوت، با الکترومارکت تماس بگیرید. این جدول برای نصب پنل جداگانه (vented NEMA 1) طراحی شده.
الکترومارکت مقاومتهای سازگار را با قیمت مناسب تامین میکند.
نکته مهم: انتخاب مقاومت ترمز مناسب برای درایو شما حیاتی است. الکترومارکت مجموعهای از مقاومتهای ترمز با توانها و مقاومتهای مختلف را برای تضمین عملکرد ایمن و بهینه ارائه میدهد. برای مشاوره و انتخاب مقاومت ترمز مناسب، میتوانید با کارشناسان ما در الکترومارکت تماس بگیرید یا به صفحه انتخاب مقاومت ترمز در وبلاگ الکترومارکت مراجعه کنید.
جدول کامل لیست خطاهای (Faults, Alarms و Errors) درایو Yaskawa V1000
درایو V1000 خطاها را به سه دسته تقسیم میکند: Faults (خطاهای عمده که خروجی را قطع میکنند و موتور coast to stop میشود)، Alarms (هشدارهای جزئی که عملیات ادامه مییابد اما نیاز به بررسی دارد) و Errors (خطاهای تنظیماتی که نیاز به ریست دارند). خطاها روی LED operator نمایش داده میشوند و ALM LED روشن میماند.
اصول عیبیابی:
Fault Reset: با خاموش/روشن کردن درایو یا فشار دکمه RESET ریست کنید. اگر تکرار شد، علت را بررسی کنید.
نکته: برای PM motors، پارامتر A1-02=5 را چک کنید. از MEMOBUS/Modbus برای کدهای دقیق استفاده کنید.
موتور را جدا کنید و بدون بار تست کنید. زمان C1-01 را افزایش دهید.
OV
Fault
Overvoltage
کاهش سرعت سریع، regenerative energy زیاد
مقاومت ترمز اضافه کنید. زمان deceleration را افزایش دهید (C1-02).
UV
Fault
Undervoltage
ولتاژ ورودی کم، اتصال ضعیف
ولتاژ منبع را چک کنید. سیمکشی را بررسی کنید.
PF
Fault
Power Fault
مشکل منبع تغذیه، surge voltage
فیلتر AC اضافه کنید. منبع را چک کنید.
GF
Fault
Ground Fault
اتصال به زمین در خروجی
کابل موتور را چک کنید. عایق را تست کنید.
LF
Fault
Output Phase Loss
از دست رفتن فاز خروجی
اتصالات U/T1, V/T2, W/T3 را بررسی کنید.
OH1
Fault
Heatsink Overheat
دمای سینک حرارتی بالا
فن را تمیز کنید. تهویه را بهبود ببخشید.
OH2
Fault
Motor Overheat
دمای موتور بالا (PTC)
سنسور PTC را چک کنید. بار را کاهش دهید.
OH3
Fault
OH Pre-Alarm
هشدار قبل از overheat
دما را نظارت کنید (U2-09).
OS
Fault
Overspeed
سرعت موتور بیش از حد (PM motors)
پارامتر n8-45 را تنظیم کنید.
SC
Fault
Soft Charge Fault
مشکل مدار soft charge
خازنها را چک کنید. با Yaskawa تماس بگیرید.
rF
Fault
Braking Resistor Fault
overheat مقاومت ترمز
مقاومت را تعویض کنید. duty cycle را چک کنید.
EF0
Fault
External Fault
ورودی EF از ترمینال
سیگنال خارجی را قطع کنید.
EF1-EF7
Fault
External Multi-Function
faults خارجی از H1-01 تا H1-07
اتصالات را بررسی کنید.
bb
Fault
Baseblock
بلوک پایه (در حین switch)
نرمال است، منتظر بمانید.
dnE
Fault
Drive Disabled
درایو غیرفعال
پارامتر b1-01 را چک کنید.
PUF
Fault
Power Unit Fault
مشکل واحد قدرت
درایو را تعویض کنید.
CCF
Fault
Control Circuit Fault
مشکل مدار کنترل
با الکترومارکت تماس بگیرید.
CPn
Fault
Control Power Fault
تغذیه کنترل قطع
منبع را چک کنید.
FBl
Fault
FB (Feedback) Error
خطای فیدبک (encoder)
اتصال encoder را بررسی کنید.
FNo
Fault
Frequency Reference Missing
مرجع فرکانس از دست رفته
منبع مرجع را چک کنید (b1-01).
FbE
Fault
Feedback Error
خطای فیدبک سرعت
پارامتر n5-01 را تنظیم کنید.
HBB
Fault
Holding Brake Fault
مشکل ترمز نگهدارنده
زمانبندی ترمز را چک کنید (b1-10).
CoF
Fault
Option Communication Fault
خطای ارتباط گزینه
کابل ModBus را چک کنید.
CE
Fault
MEMOBUS/Modbus Comm Error
خطای ارتباط
baud rate (n3-21) را چک کنید.
CrE
Fault
CRC Error
خطای CRC در ارتباط
دادهها را دوباره بفرستید.
PEr
Fault
MEMOBUS/Modbus Parity Error
خطای parity
تنظیمات parity (n3-23) را چک کنید.
oFA
Fault
Option Frequency Ref Error
خطای مرجع فرکانس گزینه
گزینه را ریست کنید.
oPr
Fault
Operator Connection Fault
مشکل اتصال operator
کابل operator را چک کنید.
Uv1
Alarm
Undervoltage (Main Circuit)
هشدار undervoltage
ولتاژ را نظارت کنید.
Uv2
Alarm
Control Power Supply Fault
هشدار تغذیه کنترل
منبع را چک کنید.
Uv3
Alarm
Soft Charge Circuit Fault
هشدار soft charge
خازنها را تست کنید.
ov2
Alarm
Overvoltage (Soft Charge)
هشدار overvoltage
regenerative را کاهش دهید.
ov3
Alarm
Overvoltage (Main Circuit)
هشدار overvoltage
مقاومت ترمز اضافه کنید.
MnF
Alarm
Maintenance Time Reached
زمان نگهداری رسیده
فن/خازن را چک کنید (U2-15).
PASS
Alarm
Auto-Tuning Pass
اتوتیونینگ موفق
–
FAIL
Error
Auto-Tuning Fail
اتوتیونینگ ناموفق
پارامترها را چک کنید و تکرار کنید.
OPE01
Error
Parameter Setting Error
خطای تنظیم پارامتر
E1-03 (V/f) را چک کنید.
OPE02
Error
Carrier Frequency Setting Error
خطای فرکانس حامل
C6-02 را در محدوده مجاز بگذارید.
OPE03
Error
Control Mode Selection Error
خطای انتخاب mode
A1-02 را چک کنید (V/f یا OLV).
OPE08
Error
Operator Power Supply Fault
خطای تغذیه operator
operator را تعویض کنید.
OPE10
Error
V/F Pattern Setting Error
خطای الگوی V/f
E1-04 تا E1-11 را بررسی کنید.
OPE11
Error
Sequence Input Setting Error
خطای ورودی sequence
H1-01 را چک کنید.
oPE16
Error
Hardware Error
خطای سختافزاری
با الکترومارکت تماس بگیرید.
برای تعمیرات تخصصی اینورتر و درایوهای صنعتی AC و DC با برندهای معتبر مانند ABB، Delta، LS، Santerno و غیره، به خدمات حرفهای الکترومارکت اعتماد کنید! اطلاعات بیشتر در: تعمیرات اینورتر و درایوهای صنعتی
الکترومارکت به عنوان یک منبع معتبر و تخصصی در حوزه تأمین تجهیزات اتوماسیون صنعتی، آماده ارائه خدمات جامع به شما عزیزان است. ما به شما کمک میکنیم تا بهترین درایو Yaskawa V10004 را برای نیازهای خاص پروژه خود انتخاب کنید. خدمات ما شامل:
مشاوره تخصصی رایگان: تیم مجرب مهندسان الکترومارکت آماده ارائه مشاورههای فنی دقیق برای انتخاب دقیقترین و مناسبترین درایو بر اساس مشخصات آسانسور شما هستند.
تأمین و فروش:الکترومارکت تضمین میکند که شما درایو Yaskawa V1000 اصلی و با کیفیت را با بهترین قیمت و در کوتاهترین زمان ممکن دریافت خواهید کرد.
پشتیبانی فنی و خدمات پس از فروش: حتی پس از خرید، میتوانید روی پشتیبانی فنی و خدمات پس از فروش ما برای نصب، راهاندازی، عیبیابی و رفع مشکلات احتمالی حساب کنید.
منابع آموزشی و مقالات تخصصی: برای گسترش دانش خود در زمینه درایوها، PLC ها، HMI ها و دیگر تجهیزات صنعتی، میتوانید به طور منظم به وبلاگ الکترومارکت سر بزنید و از مقالات آموزشی ما بهرهمند شوید.
همچنین تیم فنی الکترومارکت با ارائه مشاوره تخصصی و خدمات تعمیرات انواع درایو، آمادگی دارد تا در اجرای پروژههای صنعتی شما همراه باشد. جهت ارتباط با ما به صفحه تماس با ما مراجعه فرمایید.
تماس با ما – الکترومارکت
الکترومارکت با سالها تجربه در زمینه مشاوره، فروش و تعمیر انواع اینورتر، آماده خدمترسانی به شماست.
دفتر مرکزی: شهریار خیابان شهید رزاق دوست پلاک ۱۷ تلفن تماس: ۰۹۱۲۲۶۵۹۱۵۴ وبسایت: electromarket.ir در دسترس برای مشاوره رایگان


 توجه داشته باشید: ویرایش پارامترها در منوهای
 پارامترهای گروه 6b برای تنظیم تابع Dwell به کار میروند. این تابع باعث میشود که درایو در یک فرکانس خاص (که در


بدون دیدگاه